Princípy robotickej autonómie: spracovanie obrazu a detekcia znakov
Robotická autonómia využíva spracovanie obrazu na vnímanie sveta. Filtrovanie znižuje šum, detekcia rohov a hrán pomáha robotom orientovať sa. Neurónové siete ponúkajú sľubnú budúcnosť, ale vyžadujú si dôkladný výskum bezpečnosti.
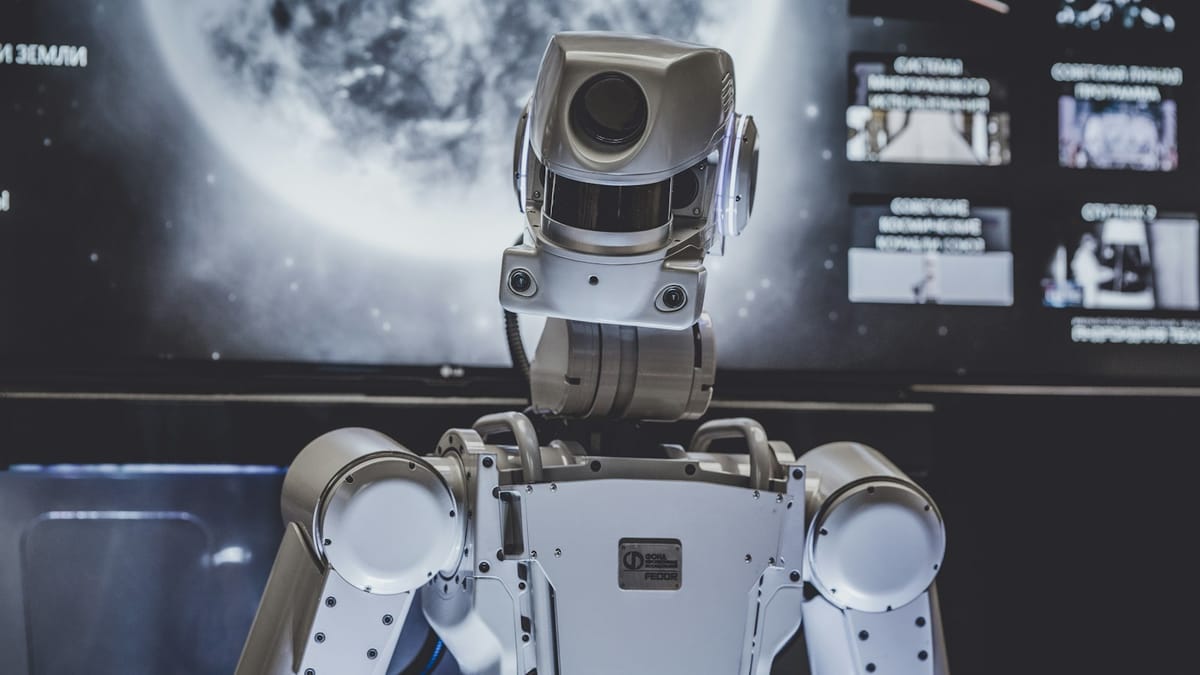
Prednáška zo Stanfordu, ktorá je súčasťou kurzu „Principles of Robotic Autonomy“, sa ponorila do fascinujúceho sveta spracovania obrazu. Profesor Marco Pavone vysvetlil, ako roboty vnímajú svet okolo seba pomocou kamier a ako dokážu extrahovať dôležité informácie z surových obrazových dát. Od filtrovania šumu až po detekciu rohov a hrán, prednáška ponúka prehľad o kľúčových technikách používaných v robotickej autonómii. Cieľom je umožniť robotom chápať ich prostredie a prijímať informované rozhodnutia.
Prečo je Spracovanie Obrazu Dôležité?
Roboty sa nepozerajú na svet tak, ako my. Vidia ho ako obrovský súbor pixelov. Aby mohli rozumieť tomu, čo vidia, musia tieto pixely spracovať a extrahovať z nich relevantné informácie. To je úloha spracovania obrazu – premeniť surové obrazové dáta na užitočné poznatky. Prednáška sa zamerala na dve kľúčové oblasti: detekciu objektov (rozpoznávanie „blobs“, ľudí alebo iných predmetov) a sémantické uvažovanie, ktoré umožňuje robotom prijímať rozhodnutia na základe toho, čo vidia.