Autonómne roboty a bayesovské filtre: Pochopenie lokalizácie
Autonómne roboty využívajú algoritmy a pravdepodobnostnú teóriu na vytváranie mapy okolia a presné určovanie svojej polohy. Kľúčom je lokalizácia – schopnosť robota vedieť, kde sa nachádza, nevyhnutná pre bezpečnú navigáciu.
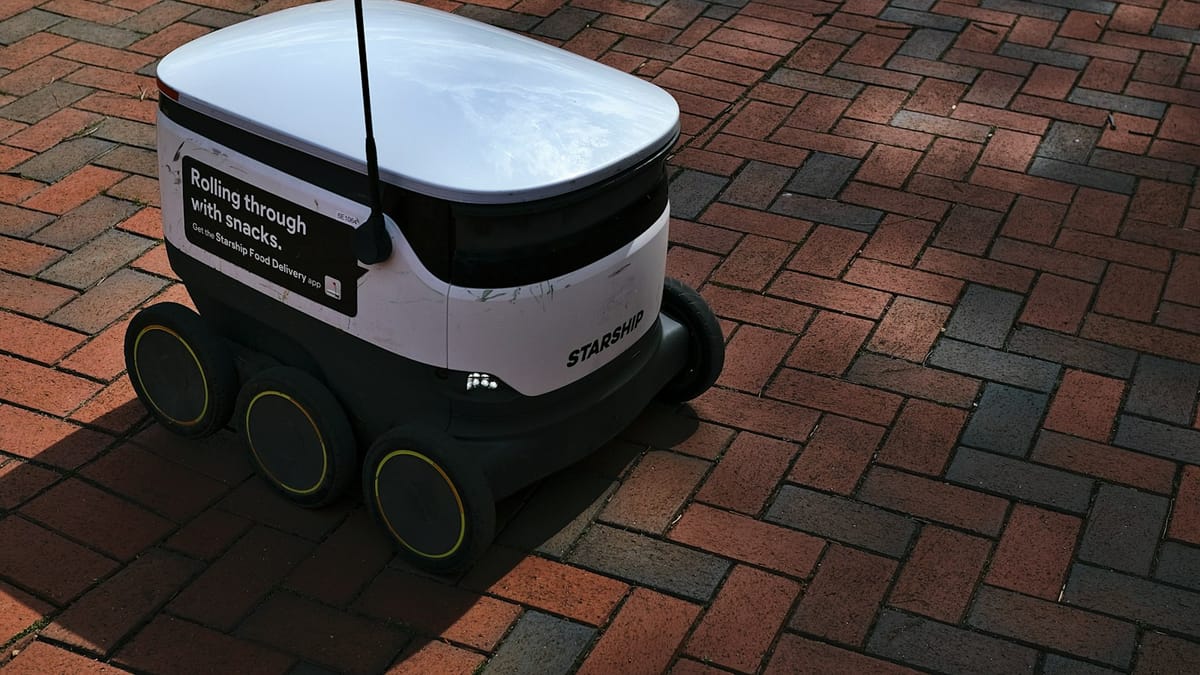
Prednáška od Stanfordu sa ponorila do fascinujúceho sveta autonómnych robotov, konkrétne sa zamerajúc na lokalizáciu – schopnosť robota vedieť, kde sa nachádza. Toto je kľúčový prvok pre akéhokoľvek autonómneho robota, či už ide o samoriadiace auto alebo prieskumníka v neznámom prostredí. Prednášajúci Marco Pavone vysvetlil, ako roboty používajú sofistikované algoritmy a pravdepodobnostné teórie na vytváranie „mapy“ svojho okolia a presné určovanie svojej polohy v ňom. V tomto článku sa pozrieme na kľúčové koncepty prednášky, vrátane architektúry autonómnych systémov, Bayesovských filtrov a toho, ako roboty používajú tieto nástroje na navigáciu vo svete okolo seba.
Architektúra autonómnych systémov: „Vidieť, myslieť, konať“
Autonómne systémy fungujú podľa princípu „vidieť, myslieť, konať“. To znamená, že robot najprv vníma svoje okolie pomocou senzorov (napr. kamery, LiDAR), potom analyzuje tieto informácie a koná na základe svojich analýz. Prednášajúci Pavone uviedol štvormodulovú architektúru autonómnych systémov: