Lokalizácia Robotov pomocou EKF
Robotická lokalizácia využíva rozšírený Kalmanov filter (EKF) na určenie polohy robota v pomere k mape. Proces kombinuje predpovede o stave robota s údajmi zo senzorov, čím umožňuje autonómnemu riadeniu a plánovaniu trasy.
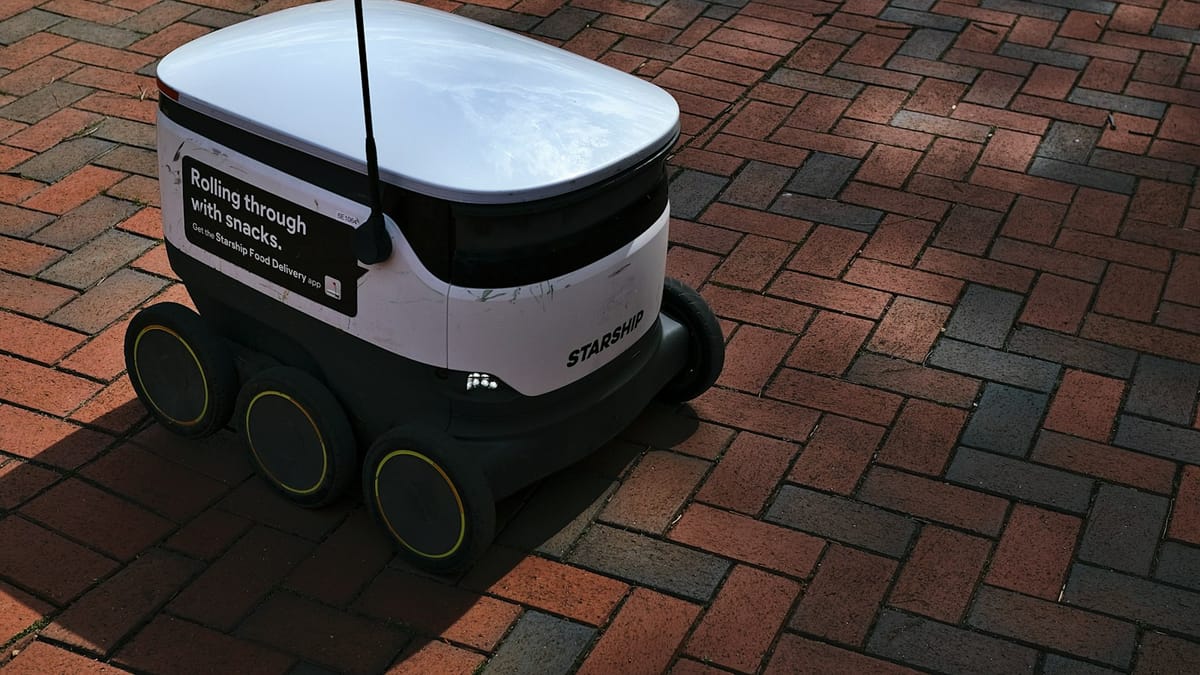
Táto prednáška zo Stanfordu sa zameriava na lokalizáciu robotov, kľúčový aspekt autonómneho riadenia. Používame metódy založené na bayesovskom filtrovaní, konkrétne rozšírený Kalmanov filter (EKF), aby sme určili polohu robota v pomere k známej mape. Lokalizácia je základným kameňom pre roboty, pretože im umožňuje porozumieť ich okoliu, plánovať bezpečné trasy a vyhnúť sa kolíziám.
Čo je to Lokalizácia?
Predstavte si robota pohybujúceho sa v priestore. Aby mohol správne fungovať, musí vedieť, kde sa nachádza. Lokalizácia je proces určovania polohy (tzv. pose) robota vzhľadom na známu mapu. Pre jednokolový robot to znamená nájsť jeho pozíciu X a Y a smer (heading) v pomere k mape.