EKF SLAM: Mapovanie a Lokalizácia Robotov – Vysvetlenie zo Stanfordskej Univerzity
Roboti sa učia orientovať v neznámom prostredí pomocou algoritmu EKF SLAM. Tento článok vysvetľuje, ako roboty vytvárajú mapy a lokalizujú sa súčasne, riešia problém neznámych korešpondencií a prekonávajú výpočtové náročnosti.
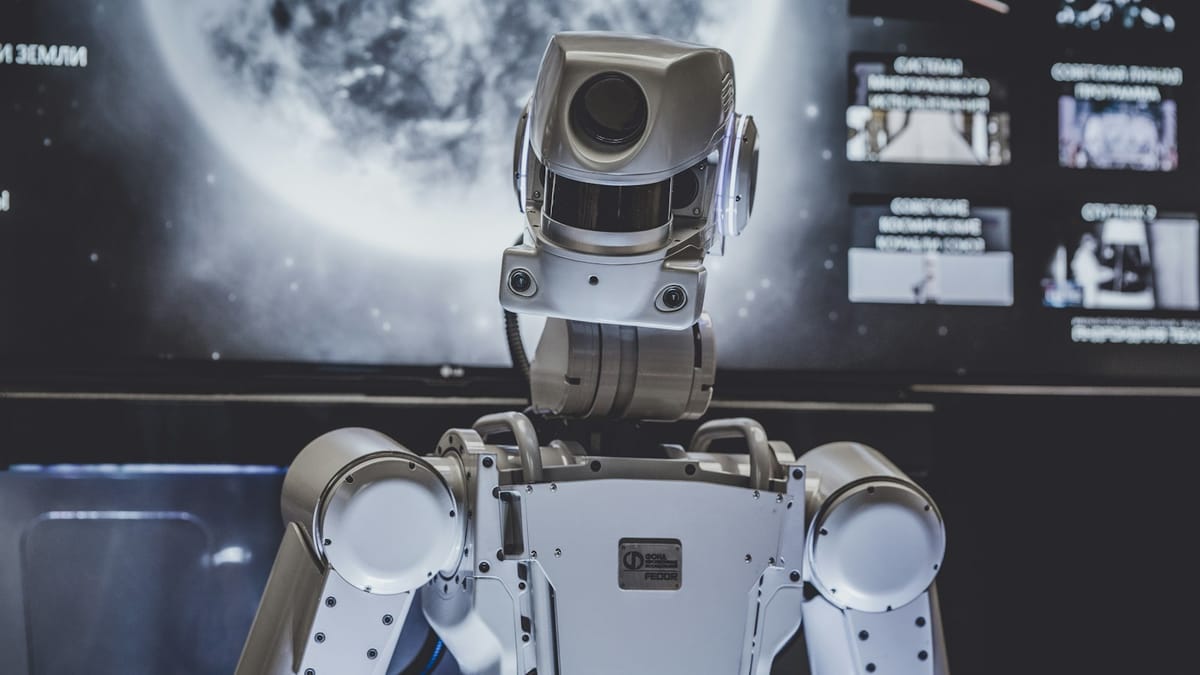
Video od Stanfordskej univerzity predstavuje fascinujúci pohľad do sveta robotickej autonómie, konkrétne do algoritmu EKF SLAM (Extended Kalman Filter Simultaneous Localization and Mapping). Tento článok si kladie za cieľ vysvetliť kľúčové koncepty a výzvy spojené s EKF SLAM tak, aby boli zrozumiteľné aj pre laika. Pripravte sa na cestu do sveta robotiky, kde sa stroje učia orientovať v neznámom prostredí a zároveň vytvárajú mapy svojho okolia!
Čo je to vlastne SLAM?
SLAM (Simultaneous Localization and Mapping) je základný kameň autonómnych systémov. Predstavte si robota, ktorý sa nachádza v neznámej miestnosti. Jeho cieľom je: 1) zistiť, kde sa nachádza (lokalizácia) a 2) vytvoriť mapu tejto miestnosti (mapovanie). A to všetko súčasne! SLAM umožňuje robotom orientovať sa v prostredí bez predchádzajúcej znalosti.