Optimalizácia Trajektórií Robotov: Autonómne Systémy
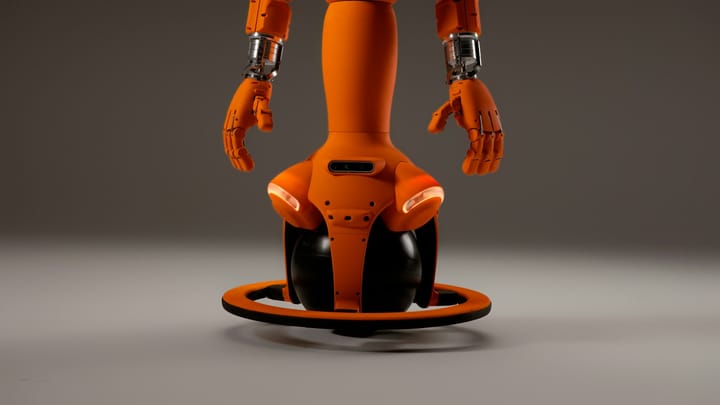
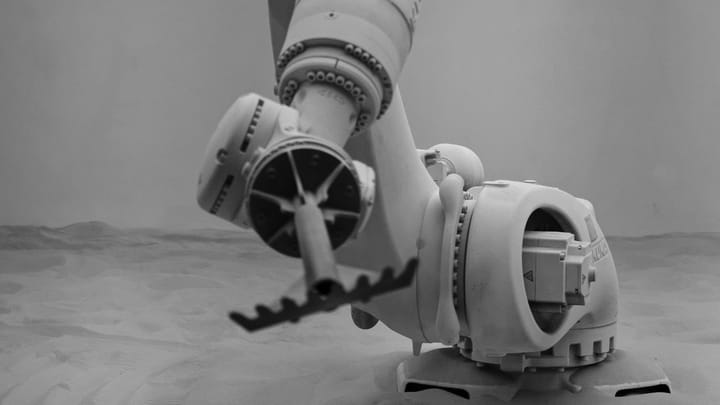
Optimalizácia trajektórií robotov je kľúčová pre autonómiu. Profesor Pavone vysvetlil, ako nájsť ideálnu cestu robota s ohľadom na obmedzenia, pričom zdôraznil metódu diferenciálnej plochosti a jej praktické využitie.